
엘엠에스 주식회사
Smart Choice For The Future
엘엠에스는 전기광학특성을 측정하는 측정 장비 분석 / 평가 시스템을 개발 공급하는
Light & Display Evaluation System 전문 공급 업체입니다.
News
라이다(LiDAR)와 레이더(Radar)의 차이와 원리
- 작성자 : 관리자
- 작성일 : 2026-09-15
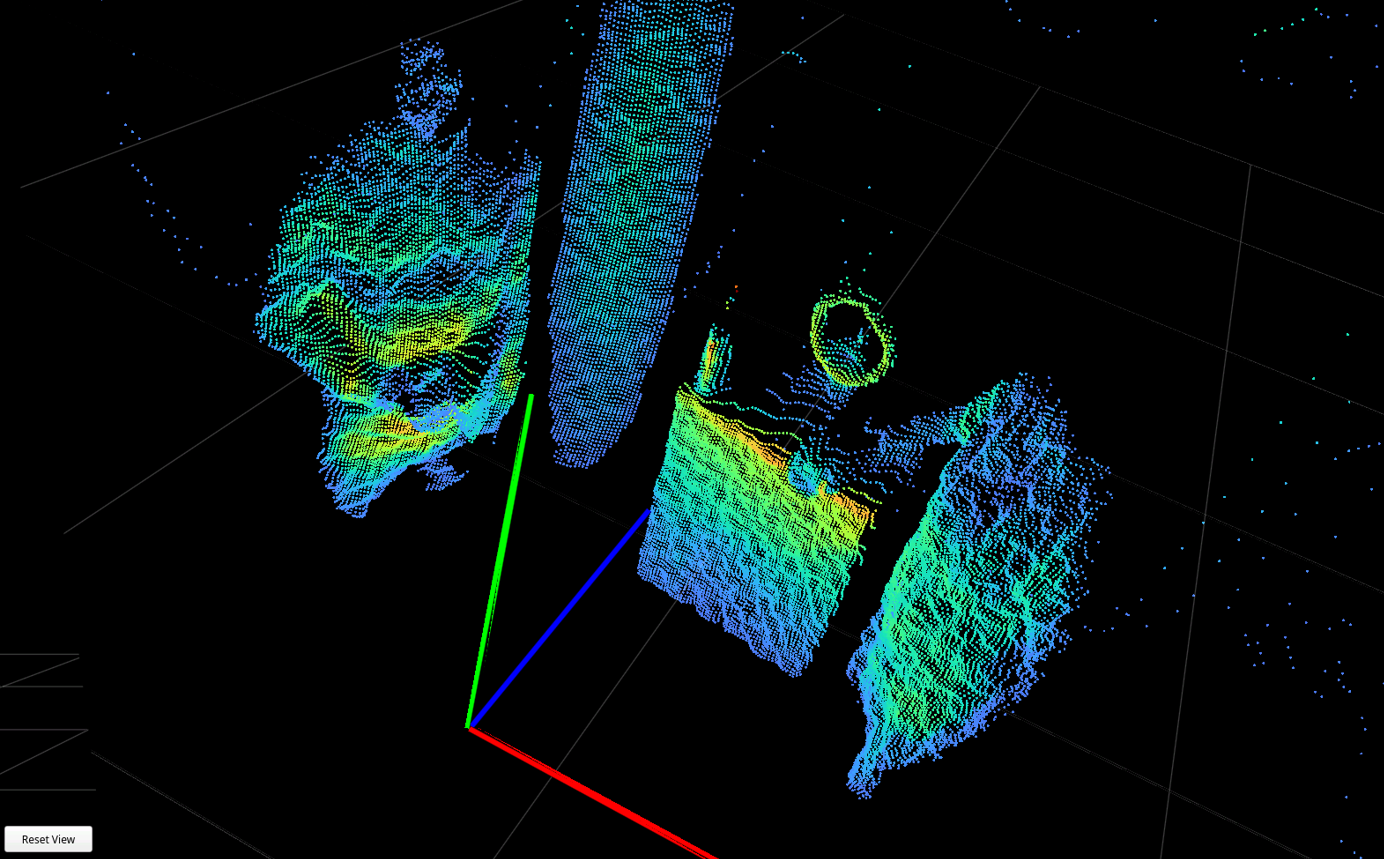
라이다(LiDAR)와 레이더(Radar)의 차이와 원리
라이다(LiDAR)란?
LiDAR는 Light Detection And Ranging의 약자로, 레이저 빛을 이용해 주변 물체의 거리와 위치를 측정하는 기술입니다.
작동 원리
라이다 센서에서 레이저를 주변으로 발사하고, 물체에 반사되어 돌아오는 시간을 측정합니다. 측정된 시간을 바탕으로 물체까지의 거리를 계산하고, 여러 방향에서 수집한 데이터를 결합하여 주변 환경을 3차원(3D) 형태로 정밀하게 인식합니다.
레이저 발사 → 물체 반사 → 수신 → 거리 계산 → 3D 공간 인식
레이더(Radar)란?
Radar는 Radio Detection And Ranging의 약자로, 전파를 이용하여 주변 물체의 거리와 속도, 위치 등을 감지하는 기술입니다.
작동 원리
레이더 센서에서 전파를 발사한 후 물체에 반사되어 돌아오는 신호를 분석합니다. 전파가 돌아오는 시간과 신호의 변화를 측정하여 물체까지의 거리와 움직임을 파악합니다.
특히 **도플러 효과(Doppler Effect)**를 이용하면 물체의 이동 속도와 방향을 효과적으로 측정할 수 있습니다.
전파 발사 → 물체 반사 → 신호 수신 → 거리·속도 분석 → 물체 감지
LiDAR와 Radar의 주요 차이
| 구분 | LiDAR | Radar |
|---|---|---|
| 사용 파동 | 레이저(빛) | 전파 |
| 주요 특징 | 높은 공간 정밀도 | 거리·속도 측정에 강함 |
| 3D 형상 인식 | 매우 우수 | 상대적으로 제한적 |
| 속도 측정 | 가능 | 매우 우수 |
| 어두운 환경 | 사용 가능 | 사용 가능 |
| 비·안개·눈 | 영향을 받을 수 있음 | 상대적으로 강함 |
| 주요 활용 | 자율주행, 3D 측량, 로봇 | 차량 안전, 자율주행, 산업용 감지 |
서로 다른 장점을 가진 두 가지 센서
LiDAR와 Radar는 서로 경쟁하는 기술이라기보다 서로의 장점을 보완하는 센서입니다.
LiDAR는 주변 환경을 정밀하게 3차원으로 표현하는 데 강하고, Radar는 먼 거리의 물체나 움직이는 물체의 거리와 속도를 안정적으로 감지하는 데 강합니다.
따라서 자율주행 및 첨단 운전자 보조 시스템에서는 LiDAR와 Radar를 카메라 등 다른 센서와 함께 사용하여 보다 정확하고 안전하게 주변 환경을 인식할 수 있습니다.

- 엘엠에스 주식회사
- 대표. 김일호
- 사업자등록번호. 123-81-94644
- 경기도 안양시 동안구 학의로 282번지 금강펜테리움 IT타워 B동 1923호
- Tel. 031-420-8866(대표)
- Fax. 031-420-8862
- Email. sales@lmscorp.kr
- COPYRIGHT (c) LMS.CO,.LTD. ALLRIGHT RESERVED.