
엘엠에스 주식회사
Smart Choice For The Future
엘엠에스는 전기광학특성을 측정하는 측정 장비 분석 / 평가 시스템을 개발 공급하는
Light & Display Evaluation System 전문 공급 업체입니다.
News
iToF와 dToF의 차이점 | 원리
- 작성자 : 관리자
- 작성일 : 2026-07-24

iToF와 dToF의 차이점
차세대 3D 거리 측정 기술,
Time-of-Flight(ToF) 센싱
ToF(Time-of-Flight)는 빛이 물체에 반사되어 돌아오는
시간을 측정하여 거리 정보를 계산하는 3D 센싱 기술입니다.
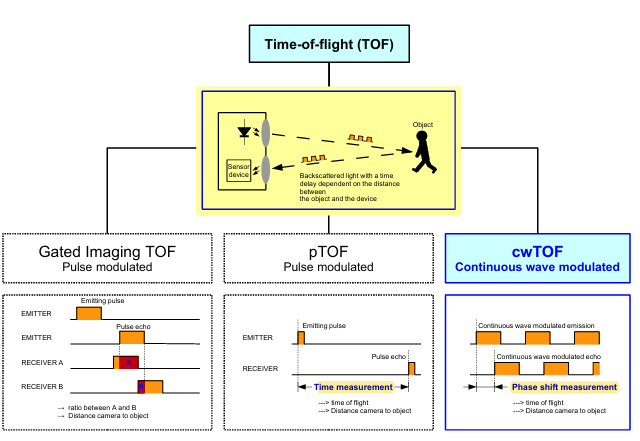
ToF 기술은 거리 측정 방식에 따라 크게 iToF(Indirect
Time-of-Flight) 와 dToF(Direct
Time-of-Flight) 로 구분됩니다.
두 방식 모두 적외선(IR) 또는 레이저 광원을 활용하지만, 거리 정보를 획득하는 원리와 적용 분야에서 차이점을 가지고 있습니다.
iToF (Indirect Time-of-Flight)
위상차 기반 간접 거리 측정 방식
iToF는 송신한 빛과 물체에서 반사되어 돌아온 빛 사이의 위상
변화(Phase Shift) 를 측정하여 거리를 계산하는
방식입니다.
광원을 일정한 주파수로 변조하여 방출하고, 반사된 빛과 송신 신호
사이의 위상 차이를 분석하여 빛의 이동 시간을 간접적으로 산출합니다.
iToF 주요 특징
- 높은 해상도의 Depth(깊이) 데이터 구현 가능
- 근거리 3D 센싱에 최적화
- CMOS 이미지 센서 기반의 소형화 및 저비용 구현 가능
- 실내 환경
및 정밀 공간 인식에 적합
iToF 주요 적용 분야
- 스마트폰 3D 카메라
- AR/VR 디바이스
- 얼굴 인식
시스템
- 제스처 인식
- 실내 로봇
및 비전 시스템
dToF (Direct Time-of-Flight)
직접 비행시간 측정 방식
dToF는 빛이 물체까지 이동하고 다시 센서로 돌아오는 실제
비행 시간(Time Delay)을 직접 측정하는 방식입니다.
짧은 레이저 펄스를 발사한 후 반사되어 돌아오는 광자의 도착 시간을 정밀하게 측정하여 거리를 계산합니다.
dToF 주요 특징
- 매우 높은
시간 측정 정밀도
- 장거리 거리
측정에 우수
- 외부 조명
환경 변화에 강한 신뢰성 확보
- SPAD(Single Photon Avalanche Diode) 기반 고감도 센서 적용 가능
dToF 주요 적용 분야
- 자율주행 LiDAR
- 로봇 내비게이션
- 드론 장애물
감지
- 산업용 3D 측정 시스템
- 장거리 거리
측정 솔루션
iToF vs dToF 비교
|
구분 |
iToF |
dToF |
|
측정 방식 |
위상 변화 측정 |
광 도달 시간 직접 측정 |
|
거리 계산 |
간접 방식 |
직접 방식 |
|
주요 센서 |
CCD, CMOS 기반
센서 |
SPAD 기반
센서 |
|
측정 특성 |
고해상도 Depth 이미지 |
높은 거리 정확도 및 장거리 측정 |
|
주요 환경 |
실내·근거리 |
실외·장거리 |
|
강점 |
정밀한 공간 인식 |
빠르고 정확한 거리 측정 |
|
주요 적용 분야 |
3D 카메라, AR, 스마트 디바이스 |
LiDAR, 로봇, 모빌리티 |
iToF와 dToF, 목적에
따른 최적의 3D 센싱 기술 선택
iToF는 고해상도의 3D 이미지와
정밀한 공간 인식이 필요한 분야에 적합하며,
dToF는 장거리 측정과 높은 신뢰성이 요구되는 산업 및 모빌리티 분야에 적합합니다.
사용 목적에 따라 최적의 ToF 기술을 선택하면 더욱 정확하고 안정적인 3D 센싱 시스템을 구현할 수 있습니다.
ToF 기술이 만드는 3D 센싱의
미래
ToF 기술은 스마트 디바이스, 로봇, 자동차, 산업 자동화 등 다양한 분야에서 핵심적인 거리 인식 기술로
활용되고 있습니다.
정확한 거리 측정과 공간 인식 기술을 기반으로 더욱 안전하고 지능적인 차세대 시스템 구현을 가능하게 합니다.
ESPROS iToF Sensor
신규 제품 출시

https://www.lmscorp.kr/sub3/3_1_1_v.php?idx=116&cate=0003_0014_


- 엘엠에스 주식회사
- 대표. 김일호
- 사업자등록번호. 123-81-94644
- 경기도 안양시 동안구 학의로 282번지 금강펜테리움 IT타워 B동 1923호
- Tel. 031-420-8866(대표)
- Fax. 031-420-8862
- Email. sales@lmscorp.kr
- COPYRIGHT (c) LMS.CO,.LTD. ALLRIGHT RESERVED.